Le LiDAR (Light Detection And Ranging) est une technologie de télédétection active qui mesure les distances par impulsions laser infrarouges pour générer des nuages de points 3D géoréférencés. Le principe repose sur le calcul du temps de vol (ToF) de la lumière entre le capteur et la surface cible, une constante physique qui garantit une précision jusqu’à l’échelle centimétrique selon les conditions d’acquisition. Contrairement à la photogrammétrie, la lasergrammétrie fonctionne de nuit, pénètre la végétation dense et produit des données exploitables sans dépendance à l’ensoleillement. Sur le terrain, cela se traduit par des relevés topographiques fiables sous canopée, des modèles numériques de terrain précis et des gains de productivité mesurables pour les géomètres, topographes et inspecteurs.
Pour un géomètre, un responsable BTP ou un ingénieur en inspection d’infrastructure, choisir entre photogrammétrie et lasergrammétrie n’est pas une question de mode technologique : c’est une décision qui conditionne la fiabilité des livrables et la rentabilité de la mission. La définition du LiDAR recouvre un ensemble de mécanismes physiques, de composants matériels et de méthodes de traitement qu’il est indispensable de maîtriser pour éviter les erreurs de positionnement, les nuages de points bruités ou les modèles numériques inexploitables. Un simple défaut de synchronisation entre la centrale inertielle et le récepteur GNSS (Global Navigation Satellite System) peut rendre un relevé entier inutilisable. Cet article détaille les fondamentaux de la technologie LiDAR : son fonctionnement physique, ses composants clés, les différences avec les technologies concurrentes, et la chaîne de traitement qui mène des données brutes aux livrables MNT et MNS attendus par vos commanditaires.
Sommaire
Comprendre la définition du LiDAR exige de repartir du mécanisme physique qui le distingue de toute autre méthode de mesure optique. Tout repose sur une constante immuable : la vitesse de la lumière dans l’air, soit environ 299 700 km/s. C’est cette constante qui transforme une mesure de temps en une mesure de distance exploitable sur le terrain.
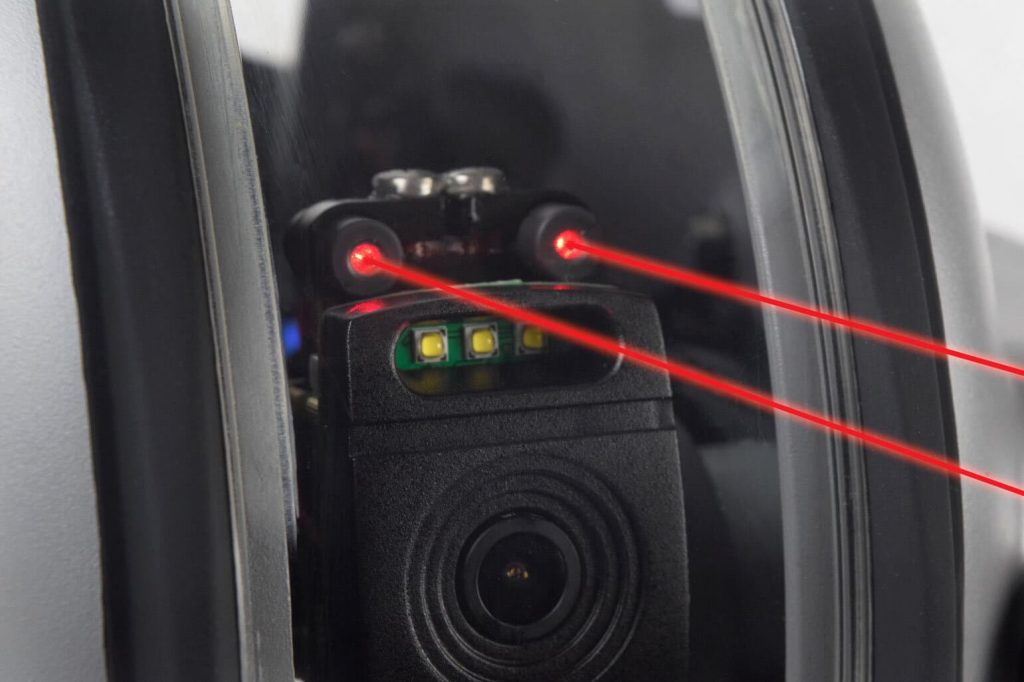
Le capteur LiDAR émet une impulsion laser infrarouge en direction d’une surface cible. Cette impulsion se réfléchit sur l’obstacle et revient vers un récepteur ultra-sensible intégré au même boîtier. Le système mesure avec une précision de l’ordre de la nanoseconde le temps écoulé entre l’émission et la réception, puis en déduit la distance par la formule D = (c × t) / 2, où c est la vitesse de la lumière et t le temps de vol mesuré. La qualité de l’horloge interne du capteur est donc un facteur déterminant de la précision finale : une dérive temporelle de quelques nanosecondes se traduit directement par une erreur métrique sur le nuage de points. Ce processus est répété des centaines de milliers, voire des millions de fois par seconde selon le capteur, ce qui permet de construire une représentation tridimensionnelle dense de l’environnement scanné.
Chaque point du nuage ainsi généré porte trois coordonnées spatiales (X, Y, Z) ainsi qu’une valeur d’intensité correspondant à la puissance du signal réfléchi. Cette intensité est une donnée précieuse pour la classification automatique des surfaces : une route en bitume, une toiture en zinc et un couvert végétal ne renvoient pas le même niveau d’énergie laser, ce qui facilite leur distinction lors du post-traitement.
La fréquence de répétition des impulsions, exprimée en hertz ou en points par seconde, détermine directement la densité du nuage de points produit. Plus la cadence de tir est élevée, plus le nuage est dense et plus les détails fins de la surface sont restitués. Cependant, la densité effective dépend aussi de la vitesse de déplacement du vecteur (drone, véhicule, opérateur) et de l’altitude de vol : un capteur embarqué sur drone volant à grande vitesse ou haute altitude produira un nuage moins dense qu’en vol lent et rasant, même à fréquence d’impulsion identique. La résolution angulaire du miroir rotatif intervient également : plus le pas angulaire entre deux tirs successifs est faible, plus la couverture latérale est fine. Ces trois paramètres doivent être optimisés conjointement lors de la planification de mission pour atteindre la densité de points requise par le livrable final.
Sous une canopée forestière dense, une seule impulsion laser peut générer plusieurs retours distincts : le premier sur les feuilles supérieures, les suivants sur les branches intermédiaires, le dernier sur le sol nu. Cette capacité de gestion des échos multiples est ce qui rend le LiDAR irremplaçable pour la production de MNT en zone boisée, là où la photogrammétrie seule ne peut pas atteindre le sol.
La maîtrise de ces paramètres physiques est le point de départ de toute mission de lasergrammétrie réussie : ils conditionnent la qualité des données brutes avant même d’aborder le post-traitement.
Un capteur LiDAR n’est pas un instrument monolithique : c’est un système intégré dont la performance globale dépend de la qualité et de la synchronisation de chacun de ses sous-ensembles. Comprendre l’architecture matérielle permet d’anticiper les sources d’erreur et de choisir le capteur adapté à chaque type de mission.
L’émetteur laser produit des impulsions lumineuses cohérentes dans le domaine infrarouge proche (typiquement 905 nm ou 1 550 nm selon les applications). La longueur d’onde choisie influence la portée du capteur, sa sensibilité aux conditions atmosphériques et sa compatibilité avec les surfaces à mesurer : le laser à 1 550 nm est notamment moins dangereux pour les yeux à puissance équivalente, ce qui permet d’augmenter l’énergie émise et donc la portée. Le miroir rotatif ou le réseau de diodes laser dévie le faisceau pour balayer l’espace selon un angle défini, créant le champ de vision caractéristique du capteur. Le récepteur, composé d’une photodiode à avalanche ou d’un détecteur à photon unique selon la technologie, capte les photons réfléchis avec une sensibilité extrême, y compris sur des surfaces à faible réflectivité comme le bitume humide ou la végétation sombre. La qualité du récepteur conditionne directement la portée maximale du système et sa capacité à détecter des objets fins comme des câbles aériens.
Sur un drone en mouvement, chaque point du nuage doit être rattaché à une position absolue dans l’espace géographique. Cette opération repose sur la fusion de deux flux de données : le GNSS fournit la position absolue du capteur (latitude, longitude, altitude) tandis que l’unité de mesure inertielle (IMU) enregistre en continu l’orientation et les accélérations du vecteur selon les trois axes (roulis, tangage, lacet). Sans une IMU de qualité, les variations d’attitude du drone pendant le vol se traduisent directement par des déformations du nuage de points. Le mode RTK (Real-Time Kinematic) ou PPK (Post-Processed Kinematic) permet de corriger les erreurs de positionnement GNSS en temps réel ou en post-traitement, en s’appuyant sur une station de base au sol ou un réseau de corrections comme Orphéon. La synchronisation temporelle entre l’IMU, le GNSS et le capteur laser est critique : un décalage de quelques millisecondes entre ces flux peut générer des erreurs métriques significatives sur les objets en bordure de fauchée. Pour les missions exigeant une précision altimétrique maximale, l’utilisation de points d’appui terrain (GCP) reste recommandée pour valider et corriger le géoréférencement. Retrouvez les solutions de positionnement GNSS adaptées aux missions de lasergrammétrie dans notre catalogue de solutions géospatiales.
L’unité de traitement embarquée assure la collecte, l’horodatage et le stockage des données brutes en temps réel pendant le vol, généralement au format .LAS ou dans un format propriétaire converti en post-traitement. La capacité de stockage et la robustesse de l’électronique embarquée face aux vibrations et aux variations de température sont des critères de sélection importants pour les missions en conditions difficiles.

Le LiDAR partage avec le radar et le sonar le principe de la télédétection active par écho, mais les vecteurs physiques utilisés et les domaines d’application sont radicalement différents. Choisir la bonne technologie de mesure dépend du milieu d’intervention, de la résolution requise et des contraintes environnementales de la mission.
Le radar utilise des ondes radio dont la longueur d’onde est de l’ordre du centimètre au mètre, contre quelques centaines de nanomètres pour le laser infrarouge du LiDAR. Cette différence fondamentale explique les performances contrastées des deux technologies. Le LiDAR offre une résolution spatiale sans équivalent pour le radar : il peut détecter et localiser des objets de quelques centimètres de diamètre, comme des câbles électriques ou des tiges de végétation, là où le radar ne produit qu’une tache de résolution métrique. En contrepartie, le radar traverse les nuages, le brouillard et la pluie sans dégradation significative du signal, tandis que les précipitations et les aérosols atmosphériques génèrent du bruit parasite dans les données LiDAR. Le radar est donc privilégié pour la navigation et la détection d’obstacles à longue portée, notamment dans les systèmes anticollision embarqués, tandis que le LiDAR s’impose pour la cartographie fine et l’inspection structurelle.
Dans l’eau, la lumière est rapidement absorbée et diffusée, ce qui limite la portée utile du LiDAR à quelques mètres en eau claire et à quelques décimètres en eau turbide. Le sonar, qui utilise des ondes acoustiques se propageant efficacement dans les liquides, est la technologie de référence pour la cartographie des fonds marins, l’inspection de coques de navires ou le contrôle d’ouvrages hydrauliques immergés. Les sondeurs multifaisceaux permettent de produire des bathymétries précises sur de grandes surfaces, tandis que les sonars à balayage latéral fournissent des images acoustiques du fond. Pour les missions combinant inspection aérienne et subaquatique, l’approche multi-vecteurs (drone aérien LiDAR + ROV sonar) permet de couvrir l’intégralité d’un ouvrage comme un barrage ou un pont sans lacune de données.
| Technologie | Vecteur physique | Résolution spatiale | Milieu d’application principal |
|---|---|---|---|
| LiDAR | Lumière infrarouge (laser) | Centimétrique à millimétrique | Aérien, terrestre (air dégagé) |
| Radar | Ondes radio (cm à m) | Métrique | Navigation, détection longue portée, tous temps |
| Sonar | Ondes acoustiques | Décimétrique à métrique | Subaquatique, bathymétrie |
Ces trois technologies sont complémentaires plutôt que concurrentes : les projets d’inspection d’infrastructures complexes (ponts, barrages, installations offshore) combinent souvent plusieurs d’entre elles pour obtenir une couverture exhaustive de l’ouvrage dans tous ses milieux d’exposition.
La collecte des données LiDAR n’est que la première étape d’une chaîne de production qui conduit aux livrables attendus par les commanditaires : MNT, MNS, nuages de points classifiés, modèles BIM ou plans topographiques. La qualité du post-traitement est aussi déterminante que celle du capteur pour la fiabilité des résultats finaux.
Les données brutes sont généralement exportées au format .LAS, standard ouvert géré par l’ASPRS (American Society for Photogrammetry and Remote Sensing), ou en version compressée .LAZ sans perte d’information. Chaque point du fichier porte ses coordonnées XYZ, son intensité de retour, le numéro d’écho et un champ de classification. La première étape du traitement consiste à filtrer les points aberrants (artefacts de vol, réflexions parasites sur des surfaces réfléchissantes comme l’eau) pour obtenir un nuage propre. La classification automatique sépare ensuite les points en catégories : sol, végétation basse, végétation haute, bâtiments, lignes électriques, etc., en s’appuyant sur des algorithmes de filtrage morphologique et, de plus en plus, sur des approches d’apprentissage automatique. Le MNT (Modèle Numérique de Terrain) est calculé à partir des seuls points classifiés « sol », après suppression de la végétation et du bâti. Le MNS (Modèle Numérique de Surface) intègre l’ensemble du sursol. La différence entre les deux produit le MNH (Modèle Numérique de Hauteur), qui donne la hauteur réelle des arbres ou des structures au-dessus du sol nu, un indicateur clé en sylviculture et en gestion des risques naturels. Découvrez les logiciels de traitement géospatial disponibles chez Escadrone pour mener à bien cette chaîne de production.
Selon la configuration de la zone d’intervention, trois modes d’acquisition sont disponibles. La lasergrammétrie statique, réalisée avec un scanner sur trépied, offre la précision millimétrique maximale pour les relevés architecturaux ou patrimoniaux, au prix d’une mobilité réduite et d’un temps de collecte plus long. La lasergrammétrie dynamique, avec le capteur embarqué sur drone, véhicule ou système portatif, permet de couvrir de grandes surfaces en un temps réduit, avec une précision centimétrique selon les conditions de géoréférencement. La technologie SLAM (Simultaneous Localization And Mapping) permet quant à elle de cartographier des environnements sans signal GNSS, comme des tunnels, des mines ou des bâtiments industriels, en se repérant grâce aux formes géométriques de l’environnement. Des capteurs comme le LiDAR Hovermap GX1 intègrent cette technologie pour des missions en milieux confinés ou dégradés. Enfin, le couplage LiDAR et photogrammétrie permet de coloriser le nuage de points en projetant les pixels des photographies sur chaque point, combinant la précision géométrique du laser avec la richesse texturale de l’image pour des rendus visuellement exploitables par des équipes non spécialisées.
Escadrone accompagne les professionnels de la mesure et de l’inspection à chaque étape de leur projet LiDAR : sélection du capteur adapté au besoin métier, intégration sur le vecteur aérien dans notre atelier technique, formation à l’acquisition et au traitement des données, et support SAV basé en France. Avec plus de 3 000 professionnels formés depuis 2014 et une note Google de 4,9/5 sur 190 avis, des organisations comme EDF, le CNRS ou Bureau Veritas nous font confiance pour leurs projets géospatiaux exigeants. Pour valider le choix de votre solution LiDAR ou construire votre chaîne de traitement, consultez notre équipe via la page solutions géospatiales ou demandez directement un conseil à nos experts pilotes exploitants.
Le LiDAR, acronyme de Light Detection And Ranging, est une technologie de télédétection active qui mesure des distances en émettant des impulsions laser infrarouges et en calculant le temps de trajet aller-retour de la lumière entre le capteur et la surface cible. Ce principe, dit du temps de vol (ToF), permet de générer des nuages de points 3D géoréférencés avec une précision pouvant atteindre l’échelle centimétrique selon les conditions d’acquisition et la qualité du géoréférencement GNSS.
Contrairement à la photogrammétrie, qui reconstruit la géométrie à partir de la corrélation entre images photographiques, la lasergrammétrie mesure directement les distances sans dépendance à l’ensoleillement. Elle fonctionne de nuit, pénètre la végétation dense grâce à la gestion des échos multiples, et produit des données exploitables dans des conditions où la photographie aérienne serait insuffisante.
La photogrammétrie reconstruit la géométrie d’une scène par corrélation entre des images photographiques prises sous différents angles : c’est une méthode passive qui dépend de la lumière ambiante et de la texture visuelle des surfaces. Le LiDAR, ou lasergrammétrie, mesure directement les distances par impulsions laser : c’est une méthode active qui ne dépend pas de l’éclairage et qui pénètre la végétation grâce aux échos multiples.
En pratique, la photogrammétrie est souvent suffisante pour les relevés de surfaces dégagées avec un bon ensoleillement, à un coût d’équipement inférieur. Le LiDAR s’impose lorsque la mission exige une précision altimétrique sous canopée, un fonctionnement de nuit ou par temps couvert, ou une densité de points élevée sur des structures complexes comme des pylônes ou des réseaux de câbles. Les deux technologies sont complémentaires : le couplage LiDAR + caméra permet de coloriser le nuage de points pour un rendu plus exploitable.
Les données LiDAR brutes sont généralement stockées au format .LAS, standard ouvert géré par l’ASPRS, ou en version compressée .LAZ sans perte d’information. Ces fichiers contiennent pour chaque point ses coordonnées XYZ, son intensité de retour, le numéro d’écho et un champ de classification. Ils sont lisibles par la plupart des logiciels de traitement géospatial professionnels.
Le traitement comprend plusieurs étapes successives : filtrage des points aberrants, classification automatique (sol, végétation, bâtiments, etc.), génération des modèles numériques (MNT, MNS, MNH), et éventuellement vectorisation pour intégration en BIM ou en CAO. Des logiciels spécialisés permettent d’automatiser une grande partie de cette chaîne, mais la vérification manuelle des classifications reste recommandée pour les livrables à enjeux élevés.
En extérieur avec signal GNSS, les capteurs LiDAR aéroportés fonctionnent dans la grande majorité des conditions météorologiques, à l’exception des fortes précipitations qui génèrent du bruit parasite dans les données. En revanche, dans les environnements sans signal satellite (tunnels, mines, bâtiments industriels, parkings souterrains), le géoréférencement GNSS n’est plus disponible et le nuage de points ne peut pas être positionné de manière absolue par cette voie.
La technologie SLAM (Simultaneous Localization And Mapping) répond à ce besoin : elle permet au capteur de se localiser en temps réel en analysant les formes géométriques de l’environnement, sans aucun repère extérieur. Des capteurs portatifs ou montés sur drone intègrent cette technologie pour cartographier des espaces confinés avec une précision relative élevée. Le résultat est un nuage de points cohérent en coordonnées relatives, qui peut ensuite être recalé sur un référentiel absolu si des points de contrôle sont disponibles à l’entrée de la zone.
Les missions de lasergrammétrie par drone sont soumises au règlement européen UE 2019/947 et à ses textes d’application nationaux. Le cadre réglementaire applicable dépend du type de drone utilisé, de la zone de vol et des conditions d’exploitation. En catégorie Ouverte, les vols sont limités à des conditions précises (hauteur, distance aux tiers, classe du drone) et ne nécessitent pas d’autorisation préalable de la DGAC. Pour les missions professionnelles exigeant des vols en zone peuplée, à proximité d’infrastructures ou hors vue directe, la catégorie Spécifique s’applique.
En catégorie Spécifique, deux voies sont possibles : les scénarios standard STS-01 et STS-02, qui encadrent respectivement les vols en vue directe en zone contrôlée et les vols hors vue en zone faiblement peuplée, et l’autorisation d’exploitation DGAC fondée sur une analyse de risque (PDRA ou SORA). Les scénarios STS exigent la détention du CATS (Certificat d’Aptitude Théorique au pilotage de drones en catégorie Spécifique) ainsi qu’une formation pratique adaptée. L’enregistrement de l’activité d’exploitant sur la plateforme AlphaTango est obligatoire avant toute mission professionnelle.
Escadrone intervient à chaque étape du projet : conseil avant-vente assuré par des pilotes exploitants qui partent du besoin métier et non du catalogue, sélection multimarque du capteur adapté (DJI, Emesent, et autres), intégration et configuration du système dans l’atelier technique interne, et support SAV basé en France pour garantir la continuité opérationnelle de votre équipement.
En complément de la distribution, Escadrone propose des formations spécialisées en lasergrammétrie et photogrammétrie par drone, dispensées par des formateurs tous exploitants en activité, sur du matériel récent, en petits groupes pour un suivi individualisé. Ces formations sont éligibles aux financements OPCO et aux prises en charge entreprise. Pour construire votre projet ou valider le choix de votre solution, contactez directement l’équipe via la page solutions géospatiales.