Un comparatif drone sous-marin sérieux repose sur quatre critères interdépendants : la profondeur maximale certifiée, la qualité d’imagerie (résolution et puissance d’éclairage), le nombre et la configuration des propulseurs, et la modularité des capteurs embarqués. Les ROV (véhicules sous-marins téléopérés) d’entrée de gamme conviennent aux diagnostics rapides jusqu’à 15-30 mètres, tandis que les plateformes industrielles comme le Deep Trekker DTG3 ou le Fifish Pro W6 répondent aux exigences des inspections d’infrastructures, de l’aquaculture et de la recherche. Choisir un vecteur inadapté à la turbidité ou aux courants du site compromet directement la fiabilité des données collectées.
Le marché des véhicules sous-marins téléopérés s’est considérablement diversifié ces dernières années, avec des modèles allant du compact polyvalent à la plateforme industrielle modulaire. Face à cette offre, identifier le drone sous-marin adapté à vos contraintes opérationnelles, qu’il s’agisse d’inspecter une coque, de surveiller une infrastructure portuaire ou de contrôler des cages d’aquaculture, exige une analyse méthodique. Un mauvais choix se traduit concrètement par des images inexploitables en eaux troubles, une stabilité insuffisante face aux courants ou une autonomie trop courte pour couvrir la zone d’intervention. Cet article passe en revue les critères techniques déterminants, les familles de ROV disponibles et les points de vigilance pour sécuriser votre investissement.
Sommaire
Avant d’examiner les modèles, il est indispensable de poser un cadre d’analyse objectif. Quatre paramètres conditionnent la pertinence d’un ROV pour une mission donnée : la profondeur opérationnelle, la qualité d’imagerie, la stabilité du vecteur et la modularité des équipements embarqués.
La profondeur maximale annoncée par le constructeur doit être distinguée de la profondeur de travail réelle. Le câble ombilical conditionne à la fois le rayon d’action et la stabilité du flux vidéo : un câble trop court limite la couverture, un câble trop long génère de la traînée et complique la manœuvre en courant. Les ROV compacts comme le Fifish V6 Expert opèrent jusqu’à 100 mètres, ce qui couvre la majorité des inspections portuaires et d’ouvrages hydrauliques. Pour des interventions plus profondes, des plateformes comme le Fifish Pro W6 descendent à 200 mètres avec un câble adapté. Il est également important de vérifier la certification d’étanchéité du boîtier électronique, qui doit être testée à la pression correspondant à la profondeur maximale déclarée, et non simplement estimée.
L’autonomie des batteries est directement affectée par l’intensité des courants et l’utilisation des propulseurs. En eau calme, un ROV de gamme intermédiaire affiche généralement entre 2 et 4 heures d’autonomie ; en courant soutenu, cette durée peut être réduite de manière significative. Les plateformes industrielles proposant des batteries interchangeables à chaud, comme le Deep Trekker DTG3, permettent de maintenir une continuité de service sur des chantiers de longue durée sans remonter le vecteur.
La résolution 4K est aujourd’hui accessible sur la plupart des ROV semi-professionnels, mais la qualité réelle d’une image sous-marine dépend autant de l’éclairage que du capteur. En eaux turbides, un éclairage insuffisant génère un effet de rétrodiffusion qui rend les images inexploitables même avec un capteur haute résolution. Un minimum de 2 000 lumens est généralement recommandé pour les inspections techniques ; les modèles orientés industrie, comme le Fifish V6 Expert avec ses 4 000 lumens, offrent une marge confortable pour les milieux chargés en particules. La stabilisation électronique de l’image est un critère complémentaire important : elle compense les micro-vibrations induites par les propulseurs et améliore la lisibilité des séquences vidéo lors des phases d’examen stationnaire.
En inspection de coque ou d’ouvrage immergé, la qualité des données visuelles prime sur la vitesse de déplacement. Un ROV lent mais stable et bien éclairé produit des relevés exploitables là où un vecteur rapide mais instable génère des images floues inutilisables pour le rapport d’inspection.
Ces quatre critères constituent le socle de tout comparatif sérieux ; les caractéristiques secondaires (connectivité, interface logicielle, poids) viennent ensuite affiner le choix selon les contraintes logistiques du terrain.
Le marché se structure en trois grandes familles, chacune répondant à des niveaux d’exigence opérationnelle distincts. Identifier sa famille avant de comparer les modèles évite de nombreuses erreurs d’achat.
Les ROV compacts, dont le poids est généralement inférieur à 3 kg, sont conçus pour des déploiements rapides sur des sites accessibles. Ils conviennent aux contrôles de coques de petites embarcations, aux inspections de piscines ou de bassins, et aux premières évaluations visuelles avant d’engager des moyens plus lourds. Leur principal atout est la portabilité : certains modèles tiennent dans un sac à dos et se déploient en moins de cinq minutes. En contrepartie, leur stabilité face aux courants est limitée et leur profondeur opérationnelle reste généralement inférieure à 30 mètres. Le pilotage s’effectue souvent depuis un smartphone ou une tablette via une application dédiée, ce qui simplifie la prise en main mais réduit les possibilités de paramétrage avancé.
Cette famille regroupe des vecteurs comme le Fifish V6 Expert, capable d’atteindre 100 mètres avec 6 degrés de liberté de mouvement et 4 000 lumens d’éclairage, ou le Deep Trekker Revolution, dont la conception sphérique assure une stabilité naturelle sans recours à des algorithmes de compensation complexes. Ces modèles répondent aux besoins des inspecteurs d’infrastructures portuaires, des équipes de maintenance de barrages et des opérateurs en aquaculture. Ils acceptent généralement des accessoires optionnels (bras de manipulation, sonar, lasers de mesure) qui élargissent leur périmètre d’intervention. Consultez la gamme de drones sous-marins disponibles chez Escadrone pour comparer les configurations disponibles selon votre secteur d’activité.
Le choix entre un ROV compact et un semi-professionnel se résume souvent à une question de fréquence d’utilisation et de criticité des données : pour des inspections régulières dont les résultats alimentent des décisions de maintenance, la gamme semi-professionnelle s’impose.

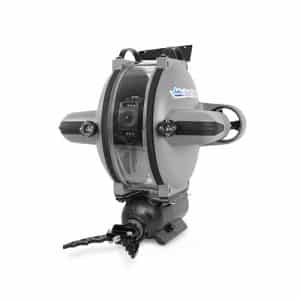
Le tableau suivant synthétise les caractéristiques clés des principaux ROV disponibles pour les usages professionnels. Les valeurs indiquées sont issues des fiches constructeurs et doivent être considérées comme des performances maximales en conditions optimales.
La colonne « propulseurs » indique le nombre total de moteurs, qui conditionne la maniabilité multidirectionnelle. Un vecteur à 4 propulseurs assure les déplacements avant/arrière et la rotation, mais ne peut pas se déplacer latéralement sans pivoter. À partir de 6 propulseurs vectoriels, le ROV peut se translater dans tous les axes sans modifier son orientation, ce qui est déterminant pour l’inspection de structures verticales ou de fonds complexes. La colonne « modularité » indique si le vecteur accepte des capteurs additionnels au-delà de la caméra intégrée, critère essentiel pour les usages industriels évolutifs.
| Modèle | Profondeur max. | Propulseurs | Éclairage |
|---|---|---|---|
| Fifish V6 Expert | 100 m | 6 (omnidirectionnel) | 4 000 lumens |
| Fifish Pro W6 | 200 m | 6 (vectoriels) | Projecteurs haute puissance |
| Deep Trekker DTG3 | 200 m | 4 + stabilisation gyroscopique | Éclairage LED intégré |
| Deep Trekker Revolution | 200 m | Conception sphérique omnidirectionnelle | LED intégrés |
| Deep Trekker Pivot | 200 m | 6 propulseurs vectoriels | LED haute puissance |
Ce tableau illustre que la profondeur seule ne suffit pas à différencier les modèles : la configuration des propulseurs et la puissance lumineuse sont tout aussi déterminantes pour la qualité des données collectées en conditions réelles.
Au-delà des spécifications techniques, le choix d’un drone sous-marin doit partir du besoin opérationnel concret. Un vecteur surdimensionné par rapport à l’usage génère des coûts inutiles ; un vecteur sous-dimensionné compromet la qualité des données.
Pour l’inspection de coques de navires, de piles de ponts, de prises d’eau ou de structures portuaires, les exigences sont élevées : stabilité en courant, imagerie exploitable pour rapport technique, et idéalement modularité pour intégrer un sonar ou un laser de mesure. Le Deep Trekker Pivot et le Fifish Pro W6 répondent à ces critères avec leurs 6 propulseurs vectoriels et leur compatibilité avec des capteurs additionnels. Escadrone distribue ces plateformes depuis 2014 et dispose d’un atelier technique interne pour les configurations sur mesure, l’installation de capteurs spécifiques et le support après-vente en France, ce qui représente un avantage concret pour les équipes qui ne peuvent pas se permettre une immobilisation prolongée de leur matériel.
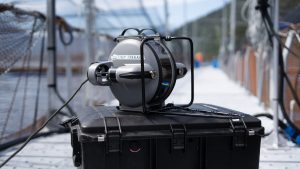
La surveillance de cages d’aquaculture, le suivi de l’état sanitaire des élevages ou les relevés environnementaux en milieu fluvial ou lacustre nécessitent des vecteurs fiables sur la durée, faciles à déployer par des équipes non spécialisées en robotique sous-marine. Le Deep Trekker DTG3 est particulièrement adapté à ces contextes grâce à sa conception robuste et à son interface de pilotage intuitive. Pour les missions de recherche nécessitant des capteurs acoustiques, l’intégration d’un sonar comme le Sonar Micron Gemini sur un ROV compatible ouvre des capacités de détection complémentaires à l’imagerie optique. Retrouvez l’ensemble des solutions sous-marines disponibles pour identifier la configuration adaptée à votre secteur.
Choisir un drone sous-marin est une décision d’investissement qui engage votre organisation sur plusieurs années. La qualité du support après-vente, la disponibilité des pièces et la possibilité de faire évoluer la configuration sont des critères aussi importants que les spécifications initiales. Des organisations comme EDF, le CNRS et Bureau Veritas font confiance à Escadrone pour leurs équipements de terrain. Pour définir la configuration la plus adaptée à vos missions, l’équipe technique est disponible pour un conseil avant-vente sans engagement, en partant de votre besoin opérationnel concret plutôt que du catalogue.
La profondeur opérationnelle varie selon la gamme du vecteur. Les ROV compacts destinés aux diagnostics rapides opèrent généralement jusqu’à 15 à 30 mètres. Les modèles semi-professionnels comme le Fifish V6 Expert atteignent 100 mètres, ce qui couvre la grande majorité des inspections portuaires, de coques et d’ouvrages hydrauliques. Les plateformes industrielles comme le Fifish Pro W6, le Deep Trekker DTG3 ou le Deep Trekker Pivot descendent jusqu’à 200 mètres.
Il est important de distinguer la profondeur maximale certifiée par le constructeur de la profondeur de travail réelle, qui dépend aussi de la longueur du câble ombilical fourni. Un câble de 100 mètres limite le rayon d’action à 100 mètres de déploiement horizontal ou vertical, indépendamment de la capacité d’étanchéité du vecteur. Vérifiez systématiquement ces deux paramètres avant de valider un choix.
Un ROV à 4 propulseurs assure les déplacements avant/arrière et la rotation, mais ne peut pas se translater latéralement sans pivoter. Pour l’inspection de structures verticales (piles de ponts, parois de barrages, coques), un minimum de 6 propulseurs vectoriels est recommandé : cette configuration permet de maintenir une position fixe face à la structure tout en se déplaçant latéralement sans modifier l’orientation de la caméra.
En présence de courants significatifs, la puissance totale des propulseurs et leur disposition déterminent la capacité du vecteur à maintenir sa trajectoire. Les plateformes industrielles comme le Deep Trekker Pivot ou le Fifish Pro W6 sont conçues pour ces environnements exigeants. Pour des missions en eau calme ou des diagnostics rapides, un vecteur à 5 ou 6 propulseurs de gamme intermédiaire suffit généralement.
En eaux turbides, la puissance lumineuse est un facteur critique : un éclairage insuffisant génère un phénomène de rétrodiffusion où les particules en suspension réfléchissent la lumière vers la caméra, rendant les images inexploitables. Un minimum de 2 000 lumens est généralement recommandé pour les inspections techniques en eaux chargées. Les modèles orientés industrie, comme le Fifish V6 Expert avec ses 4 000 lumens, offrent une marge confortable pour les milieux les plus difficiles.
La position des projecteurs par rapport à la caméra influence également la qualité de l’image : des éclairages latéraux réduisent l’effet de rétrodiffusion par rapport à un éclairage frontal direct. Certaines plateformes permettent d’ajouter des projecteurs externes pour augmenter la puissance lumineuse selon les conditions du site. Il est conseillé de tester le vecteur dans des conditions proches de celles du terrain avant de valider la configuration définitive.
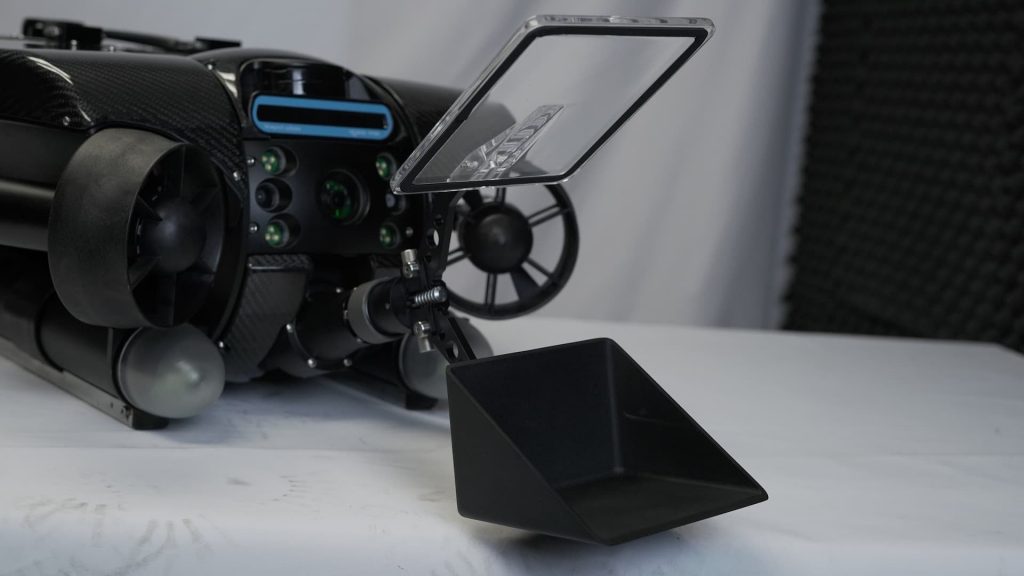
La modularité varie fortement selon les modèles. Les ROV compacts d’entrée de gamme sont généralement livrés en configuration fixe, sans possibilité d’ajout de capteurs. Les plateformes semi-professionnelles et industrielles, comme le Deep Trekker DTG3 ou le Fifish Pro W6, acceptent des accessoires optionnels : bras de manipulation, sonar à balayage, lasers de mesure de distance, capteurs environnementaux (température, salinité, turbidité). Ces capteurs additionnels transforment le ROV en une véritable station de diagnostic mobile.
L’intégration d’un sonar, comme le Sonar Micron Gemini ou le Sonar SeaKing Hammerhead, est particulièrement utile pour les missions en eaux à visibilité nulle, où l’imagerie optique atteint ses limites. L’atelier technique d’Escadrone réalise des configurations sur mesure et l’installation de capteurs spécifiques sur les plateformes compatibles, avec un support après-vente assuré en France.
L’eau de mer est particulièrement agressive pour les composants mécaniques et électroniques des ROV. Après chaque mission en milieu salin, un rinçage minutieux à l’eau douce de l’ensemble du vecteur, des connecteurs et du câble ombilical est indispensable pour prévenir la cristallisation du sel sur les joints, les hélices et les contacts électriques. Les propulseurs doivent être rincés en les faisant tourner brièvement dans l’eau douce pour évacuer les résidus.
Un contrôle visuel des joints d’étanchéité doit être effectué régulièrement, en particulier après des missions à grande profondeur où la pression sollicite davantage les éléments d’étanchéité. Les constructeurs recommandent généralement un remplacement préventif des joints selon un calendrier défini dans la documentation technique. Un entretien rigoureux conditionne directement la longévité du matériel et la fiabilité des données collectées d’une mission à l’autre.